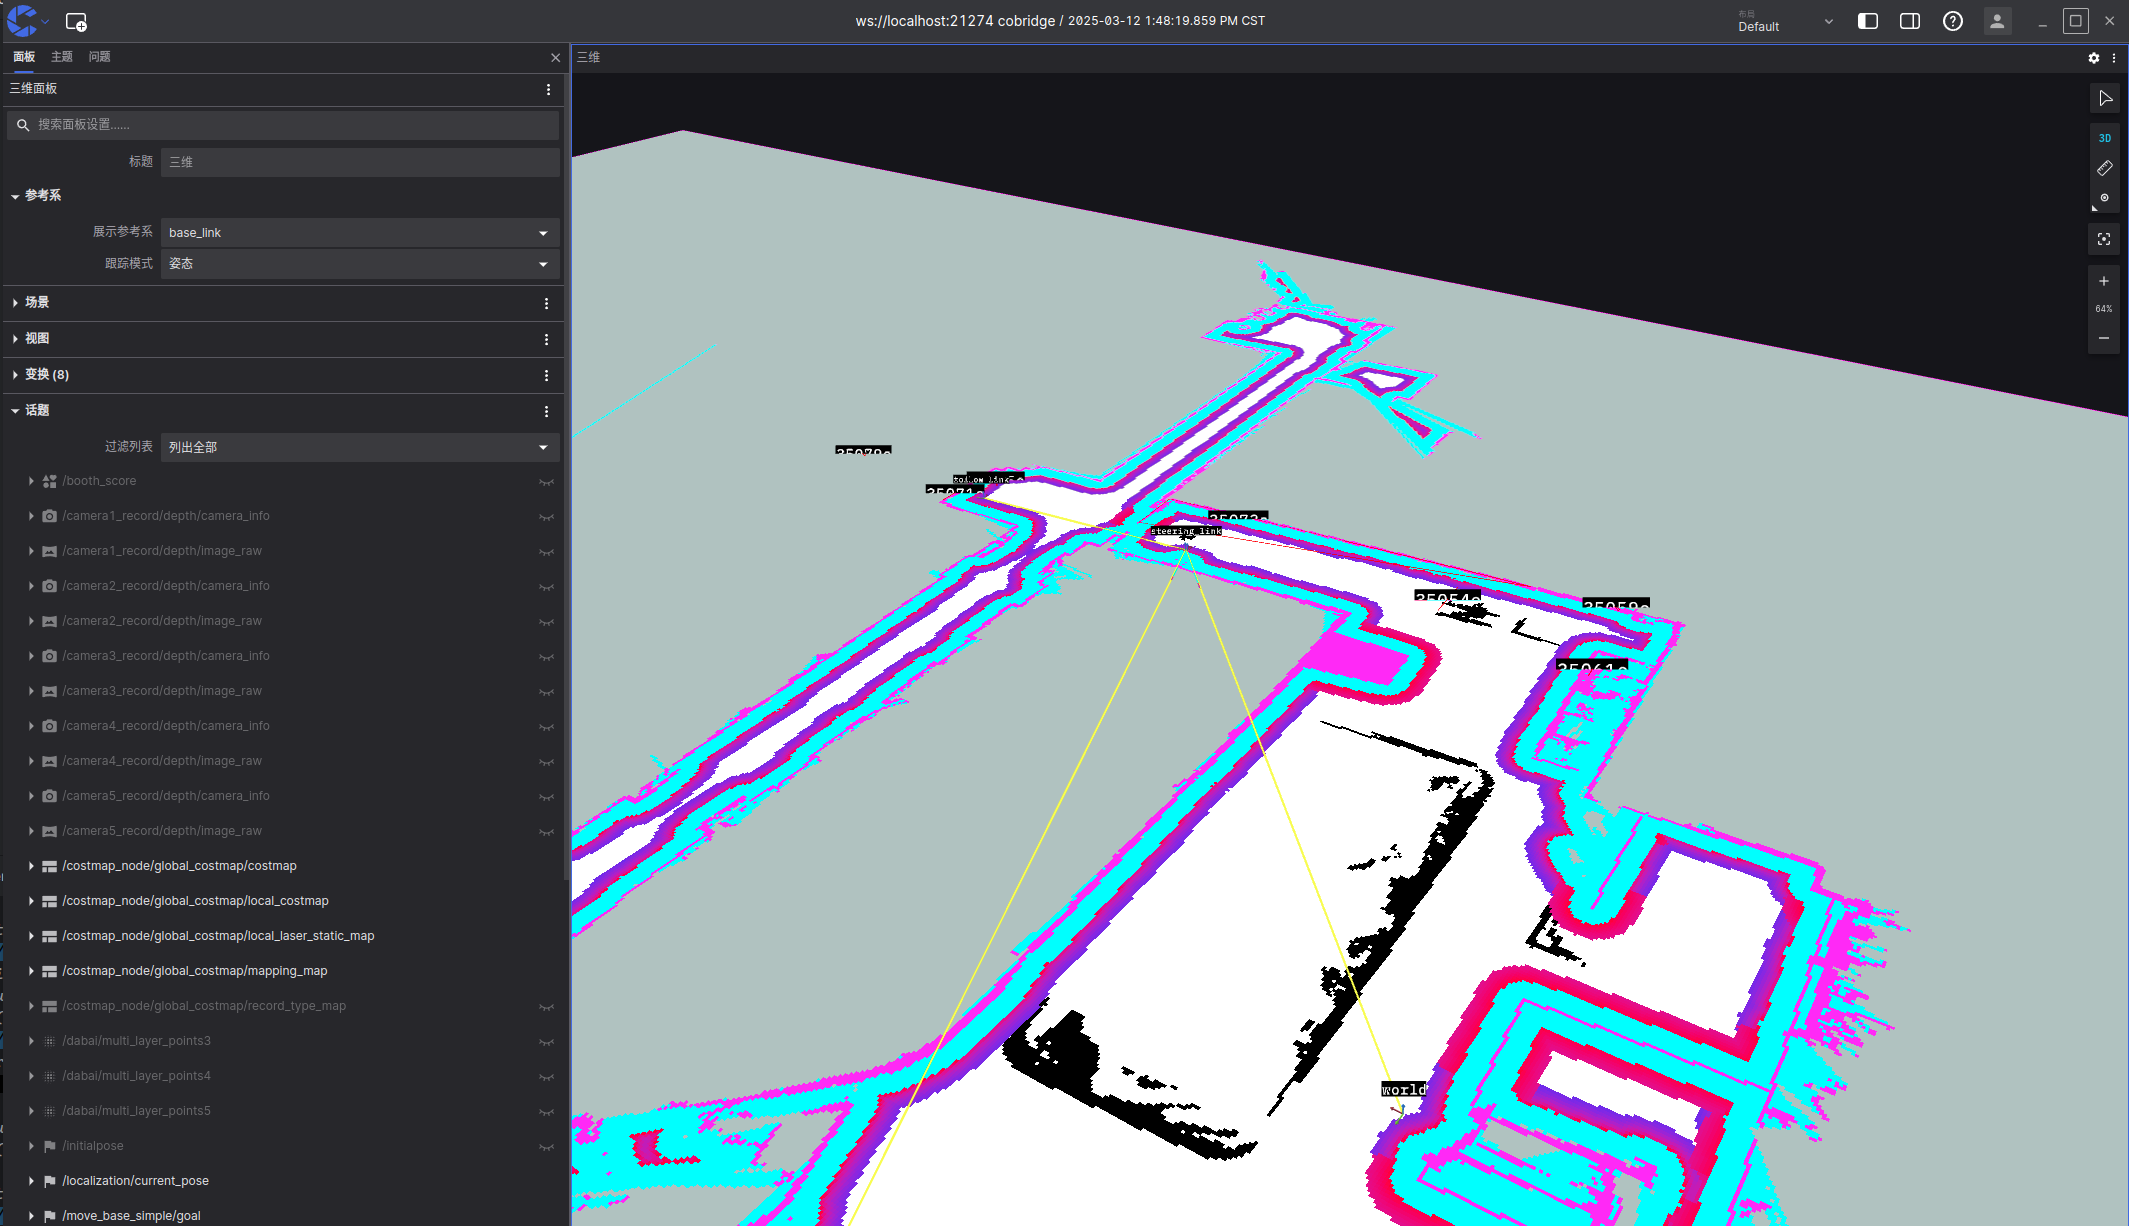
通过 coBridge 连接机器
coBridge 是刻行时空提供的一款开源机端软件,目前支持 ros1 noetic、 ros2 foxy 及 humble 版本。cobridge 会以 ros node 的方式运行在机器人端,并通过 websocket 方式与云端进行交互。cobridge 与云端建立链接后,根据云端指令可以实现订阅 ros topic,调用 ros service,实现实时监控机器人状态、远程下发指令等功能。
准备 coBridge
请参照 使用 APT 安装 coScene 软件 安装 coBridge 软件,安装完成后,启动 coBridge
  source /opt/ros/${ROS_DISTRO}/setup.bash

  # for ros 1 distribution
  roslaunch cobridge cobridge.launch

  # for ros 2 distribution
  ros2 launch cobridge cobridge_launch.xml
使用 coStudio 对机器进行实时可视化
- 下载 coStudio。
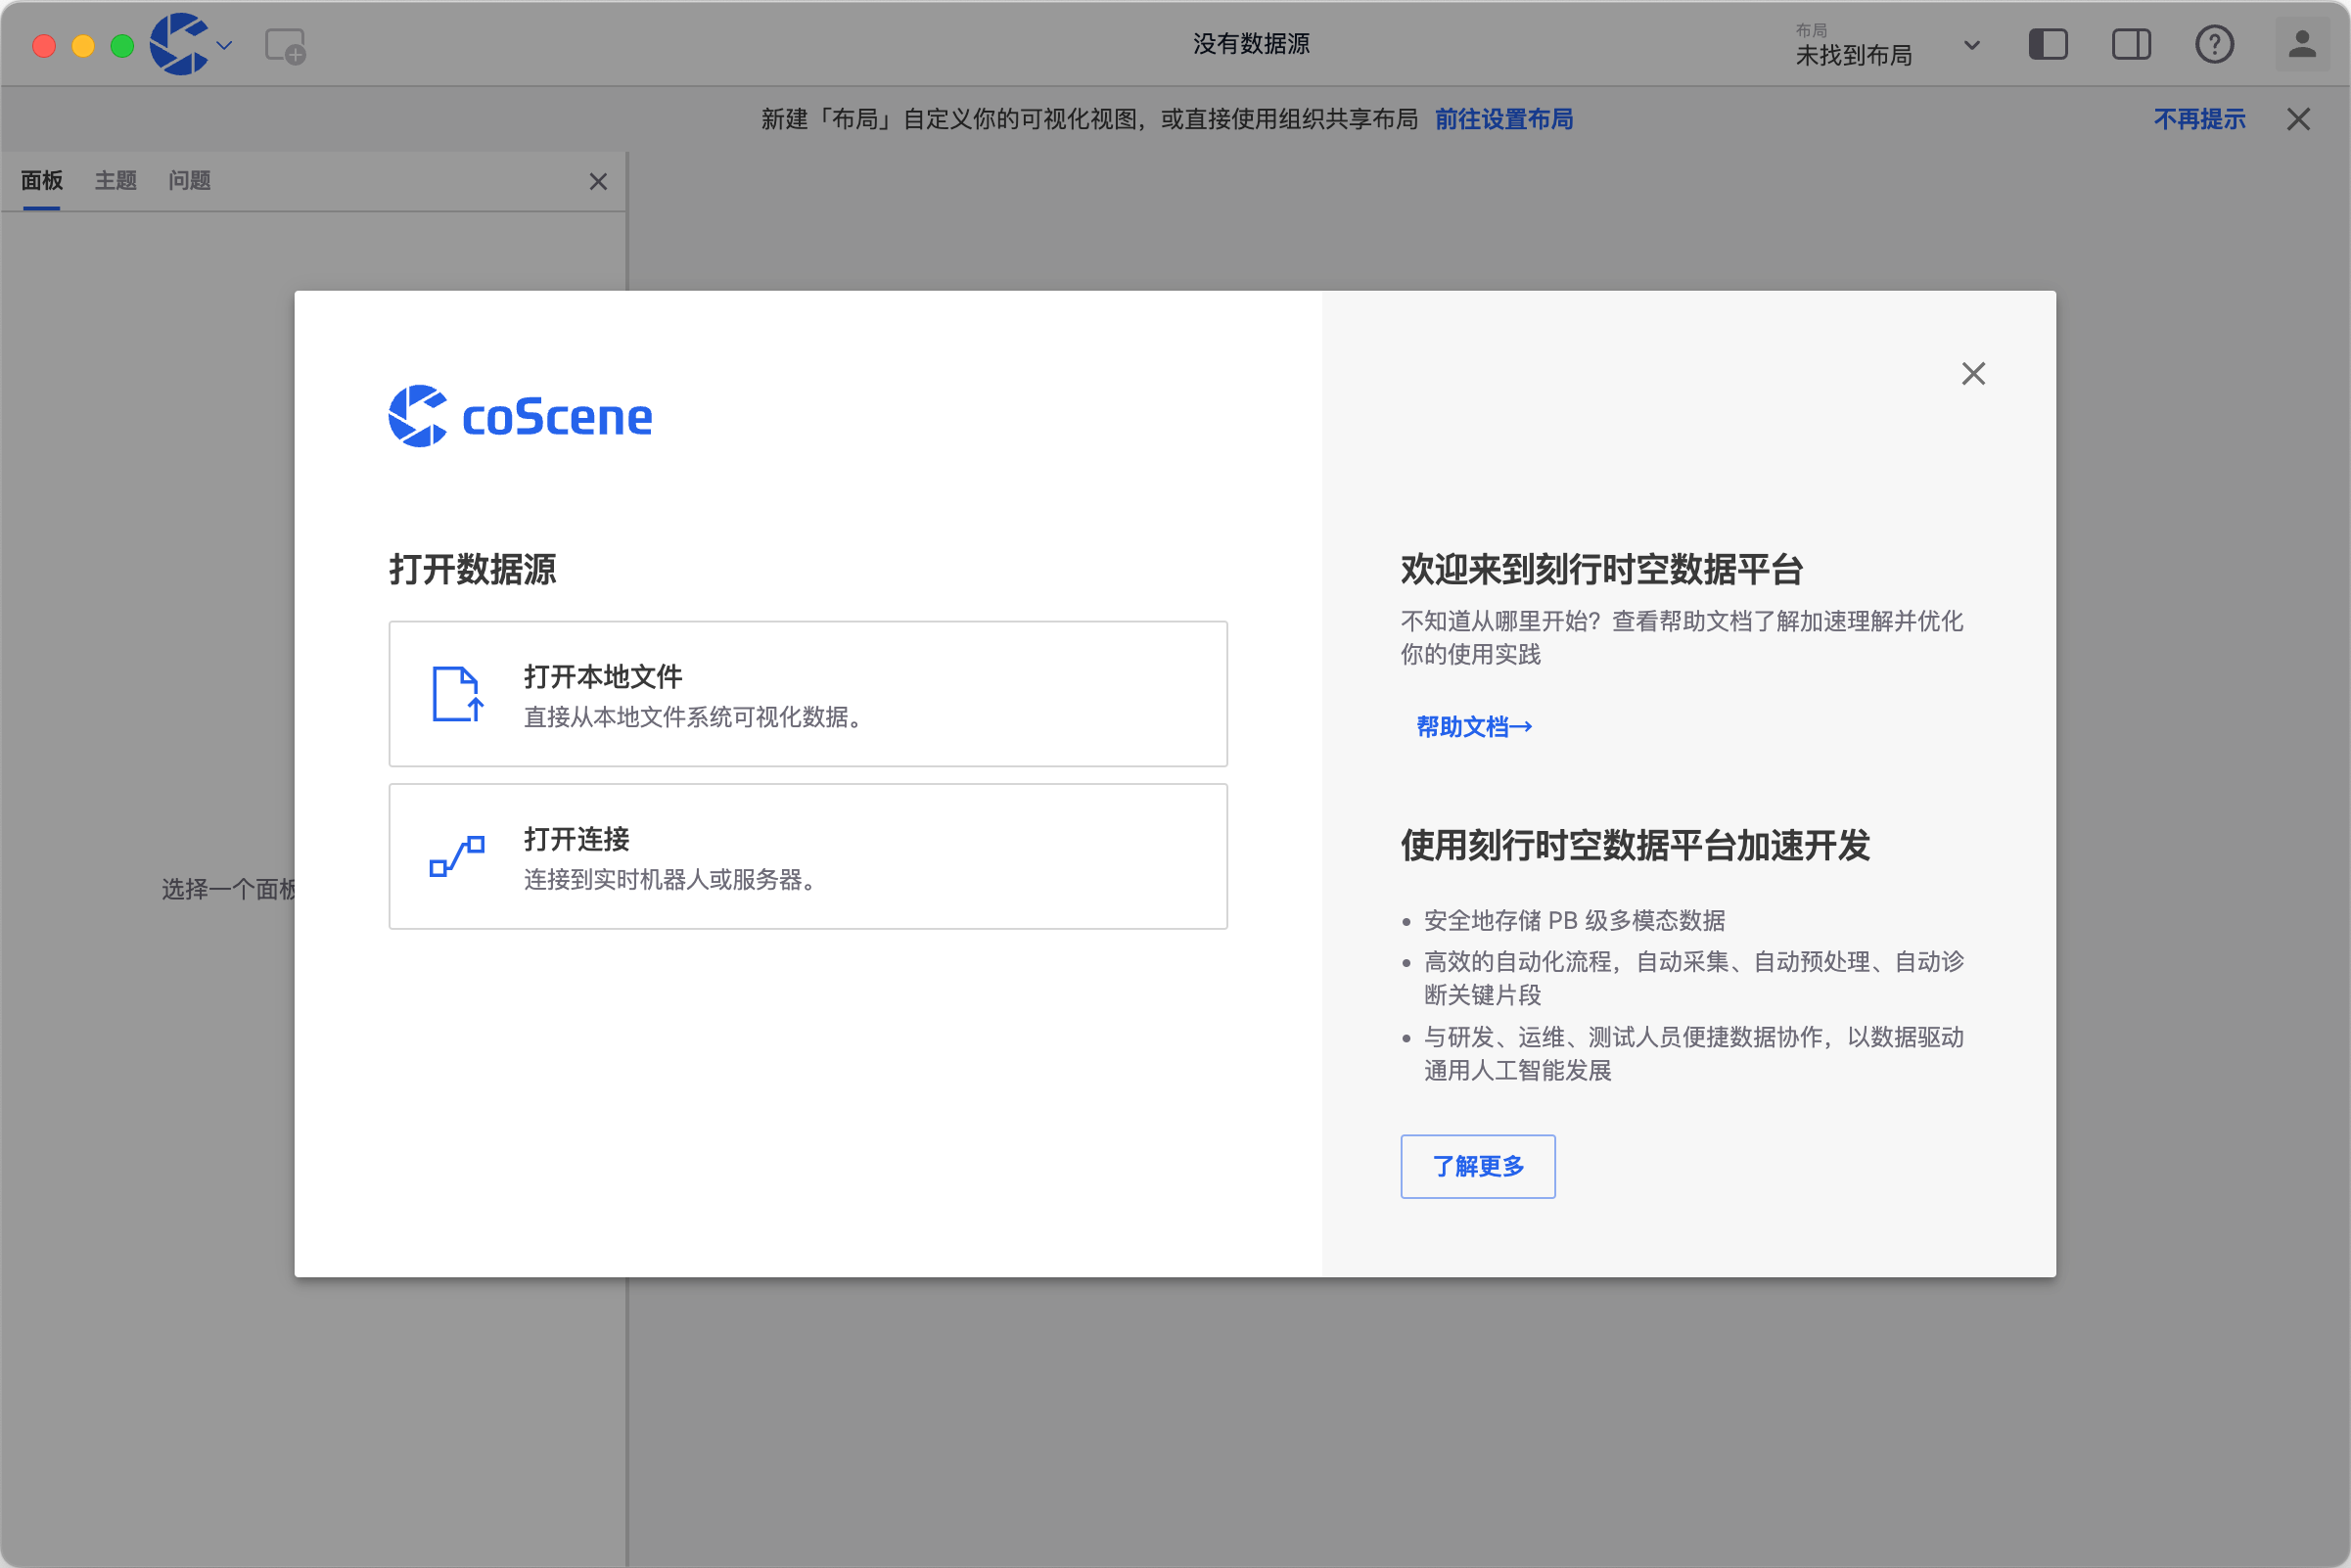
- 开启 coStudio 后,选择 “打开连接” 功能。
- 选择 coScene Websocket 选项,在 WebSocket URL 中输入连接地址。
ws://localhost:21274( 21274 为 coBridge 的默认端口号 )。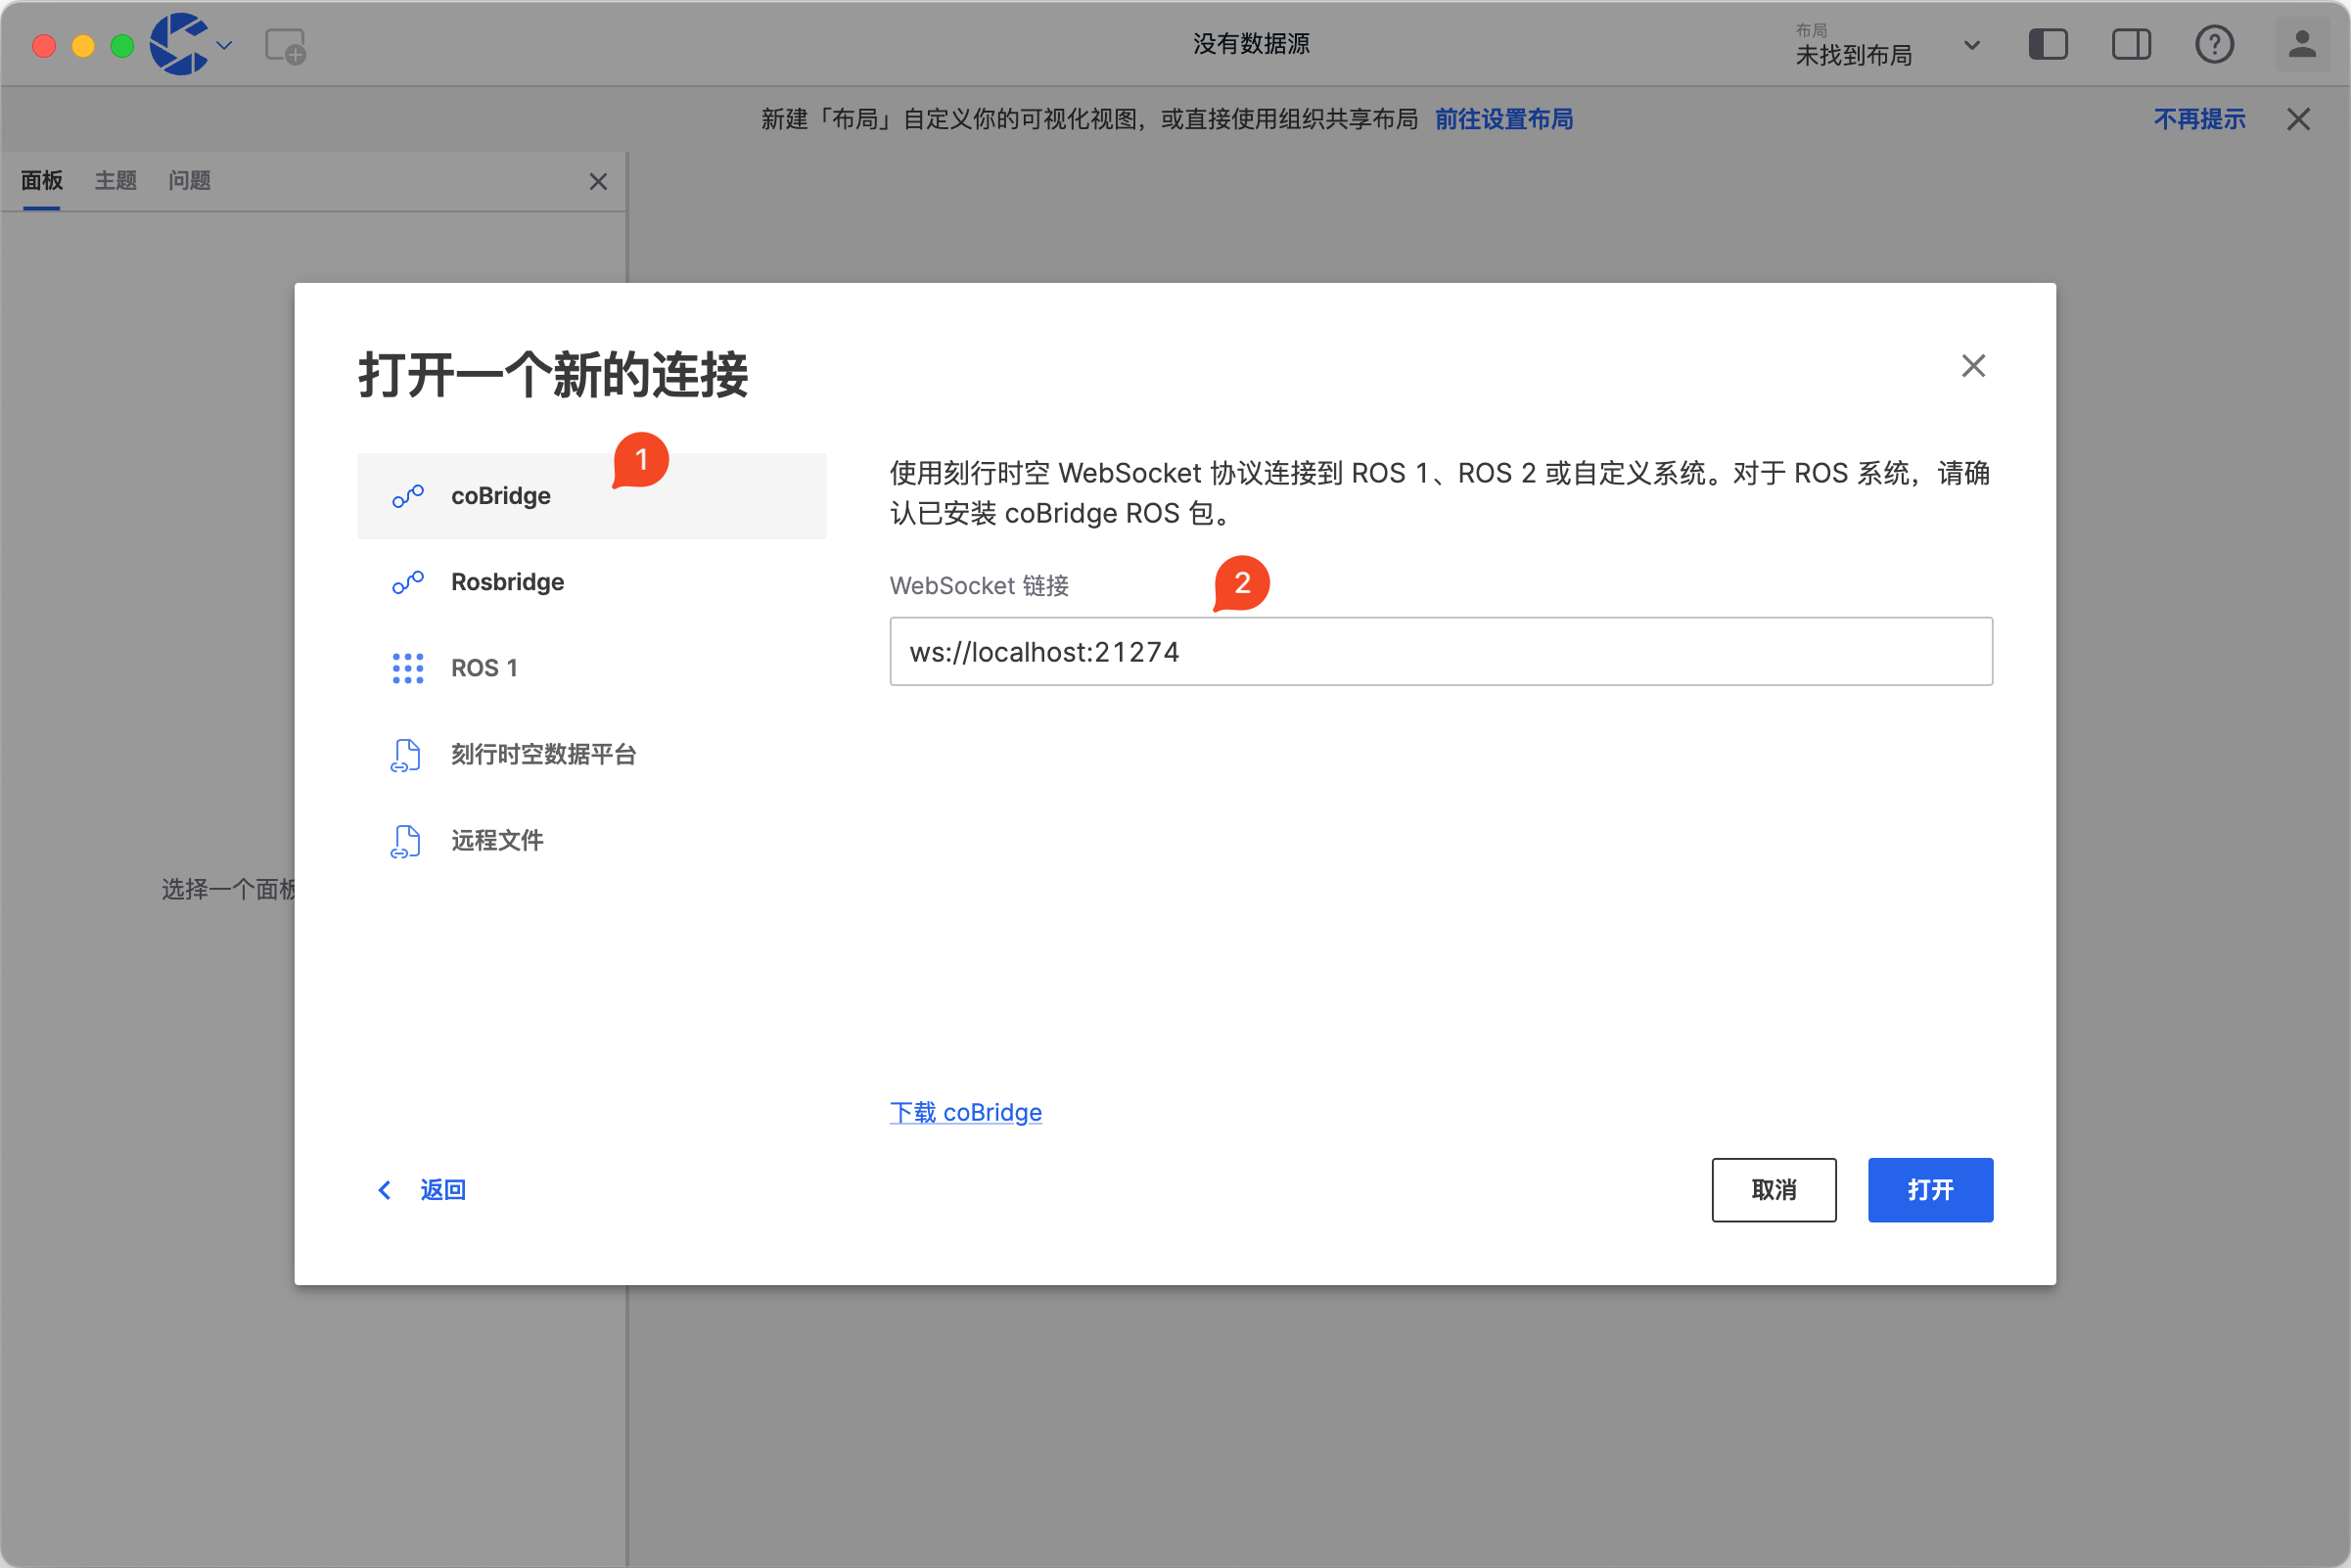
- 打开后即可使用不同面板对机器数据进行实时可视化。